

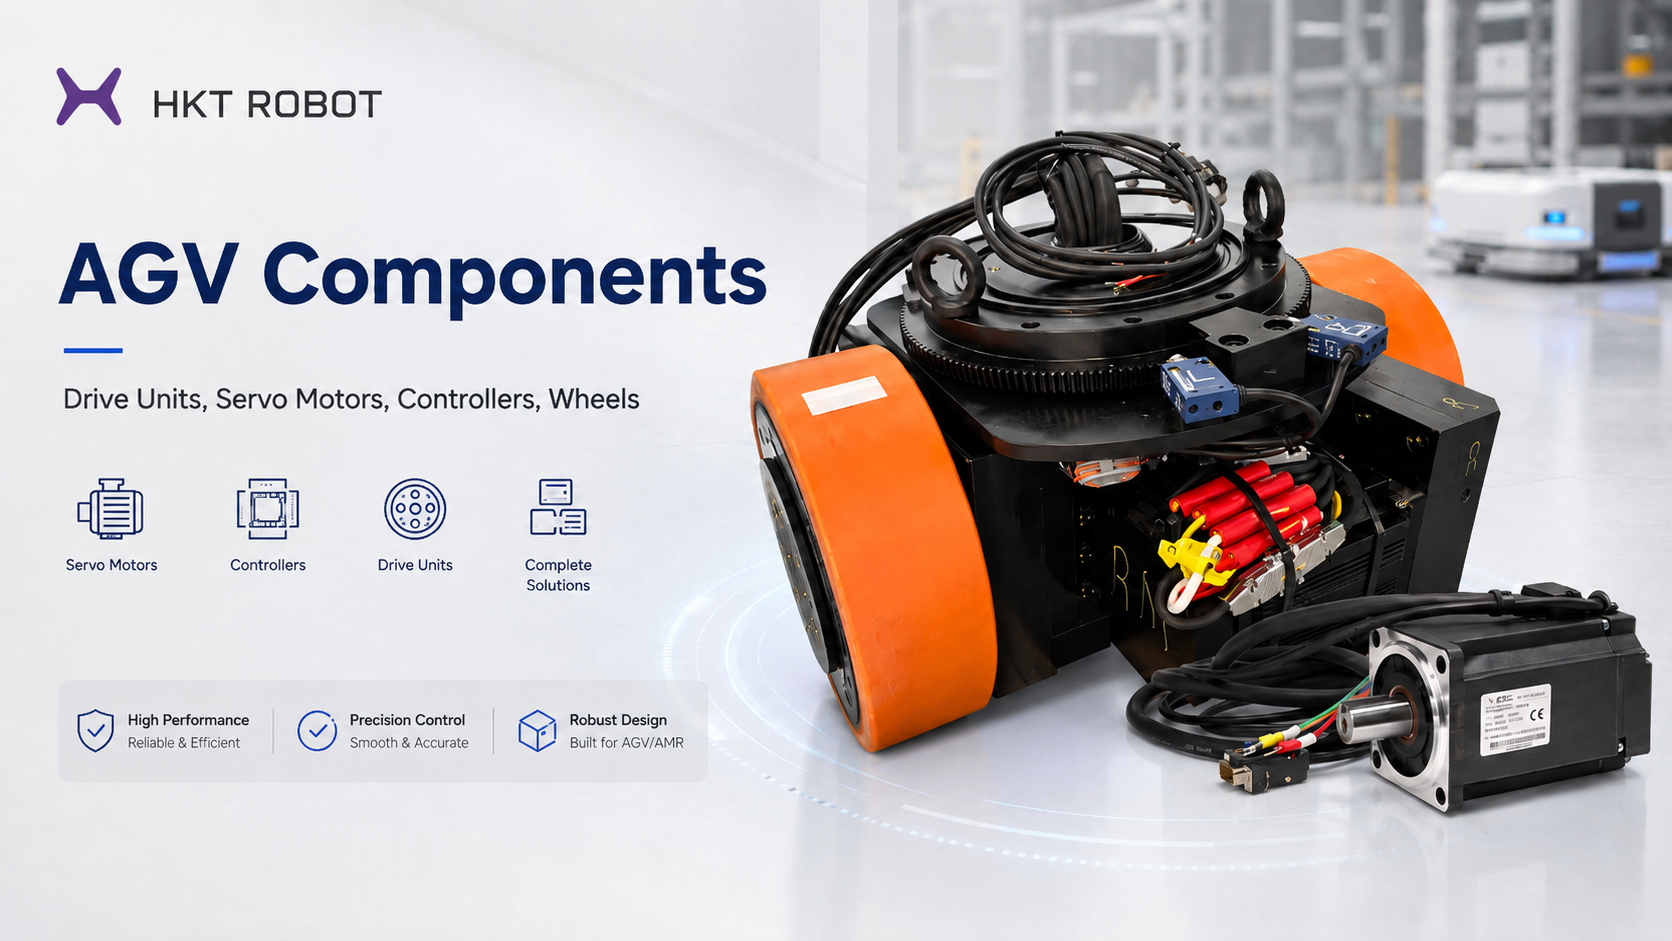
AGV bileşenlerini seçmek, sadece bir motor, kontrolcü, dişli kutusu ve tekerleği ayrı ayrı seçmekten ibaret değildir.
Bu bileşenler tek bir hareket sistemi olarak çalıştığından, bir bileşeni değiştirmek diğerlerini de etkileyebilir.
Bir motor yeterli güce sahip olsa bile, dişli oranı yanlışsa araç yine de torktan yoksun kalabilir. Bir kontrolcü ve servo sürücü her ikisi de CANopen haberleşmesini desteklese bile yine de birbiriyle uyumsuz olabilir. Bir tahrik tekerleği yeterli nominal yüke sahip olsa bile, gereken hız, zemin durumu veya montaj yüksekliği için uygun olmayabilir.
Yeni bir AGV veya AMR geliştirirken, daha iyi bir yaklaşım araç gereksinimlerinden başlayıp ardından AGV bileşenlerini eksiksiz bir sistem olarak seçmektir.
Bu kılavuz, AGV hareketini, direksiyon sistemini, yük kapasitesini, hızını ve kontrolünü doğrudan etkileyen bileşenlere odaklanmaktadır.

Temel AGV Bileşenleri Nelerdir?
Bir AGV normalde kontrol, tahrik, navigasyon, güvenlik, güç ve yük taşıma sistemlerini içerir. Tipik bileşenler şunlardır:
| Sistem | Tipik AGV Bileşenleri | Ana İşlev |
| Kontrol | AGV Kontrolcüsü, PLC, I/O Modülleri | Araç Mantığı ve Hareket Komutları |
| Tahrik | Servo Sürücü, Motor, Dişli Kutusu, Tahrik Tekerleği | Hareket Oluşturma ve İletme |
| Direksiyon | Direksiyon Motoru, Direksiyon Dişli Kutusu, Direksiyonlu Tahrik Tekerleği | Araç Yönünü Değiştirme |
| Geri Bildirim | Enkoder, Pozisyon Sensörleri | Hız ve Pozisyon Geri Bildirimi |
| Navigasyon | LiDAR, QR Okuyucu, Manyetik Sensör, IMU | Araç Konumlandırma ve Navigasyon |
| Güvenlik | Güvenlik Tarayıcısı, Tampon, Acil Durdurma | Çarpışma ve Personel Koruması |
| Güç | Batarya, BMS, Şarj Cihazı | Enerji Sağlama |
| Yük Taşıma | Kaldırma Modülü, Çatal, Rulo, Çekme Mekanizması | Malzeme Taşıma |
Bunların hepsi önemlidir, ancak tahrik ve hareket bileşenleri özellikle dikkatli bir eşleştirme gerektirir. Bu kılavuzun geri kalanı, aracın hareketini doğrudan belirleyen AGV tahrik bileşenlerine odaklanmaktadır. Her bir AGV bileşeni hakkında daha fazla bilgi edinmek için AGV bileşenlerine dair kapsamlı giriş niteliğindeki bu blog yazısını okuyabilirsiniz.
Tahrik Sistemindeki Ana AGV Bileşenleri
Eksiksiz bir AGV; kontrol, navigasyon, güvenlik, güç ve malzeme taşıma sistemlerini içerir. Ancak aracın hareketi için birkaç bileşen özellikle önemlidir.
| AGV Bileşeni | Ana İşlev |
| AGV Kontrolcüsü | Araç Hareketini Hesaplar ve Eksenleri Koordine Eder |
| Servo Sürücü | Motor Hızını, Torkunu ve Pozisyonunu Kontrol Eder |
| Servo Motor | Mekanik Hareket Üretir |
| Dişli Kutusu | Motor Hızını ve Çıkış Torkunu Ayarlar |
| Tahrik Tekerleği | Sürüş Gücünü Zemine Aktarır |
| Direksiyonlu Tahrik Tekerleği | Çekiş ve Direksiyonu Birleştirir |
| Diferansiyel Tahrik Ünitesi | Tekerlek Hızı Farkıyla Yönü Kontrol Eder |
| Enkoder | Hız veya Pozisyon Geri Bildirimi Sağlar |
| Döner Tekerlek (Caster) | Araç Yükünü Taşır |
| Kaldırma Modülü | Gerektiğinde Dikey Hareket Sağlar |
Bu AGV bileşenleri bağımsız katalog ürünleri olarak ele alınmamalıdır. Motor gücü, dişli kutusu oranı, tekerlek çapı, kontrolcü iletişimi, enkoder tipi ve şasi konfigürasyonunun tamamının aynı araca uygun olması gerekir.
AGV Tahrik Bileşenleri Nasıl Birlikte Çalışır?
Tipik bir AGV tahrik zinciri şu şekilde basitleştirilebilir:
AGV Kontrolcüsü → Servo Sürücü → Servo Motor → Dişli Kutusu → Tahrik Tekerleği → Araç Hareketi
AGV kontrolcüsü araç seviyesinde çalışır. Navigasyon komutlarına, sensör girdilerine ve araç mantığına göre şasinin nasıl hareket etmesi gerektiğini belirler.
Servo sürücü motora daha yakın çalışır. Kontrolcüden gelen komutları alır ve motor hızını, pozisyonunu, torkunu, ivmesini ve geri bildirimini düzenler.
Motor mekanik güç üretirken, dişli kutusu motor hızını ve torkunu tekerleğin ihtiyaç duyduğu çıkış değerine dönüştürür. Tahrik tekerleği ise bu gücü zemine aktarır.
İşte bu yüzden, sadece motor watt değeri bir tahrik sistemi seçmek için yeterli değildir.
750 W'lık bir motor bir AGV'de iyi çalışabilirken, tekerlek çapı, redüksiyon oranı, araç hızı, eğim veya tahrik edilen tekerlek sayısı farklı olduğundan başka bir AGV'de düşük performans gösterebilir.
Aynı prensip kontrolcü için de geçerlidir. Bir AGV kontrolcüsü, kaç adet haberleşme portuna sahip olduğuna bakılarak değil, şasi mimarisine ve kontrol edilen eksen sayısına göre seçilmelidir.
Farklı Şasi Konfigürasyonları İçin AGV Bileşenleri
Farklı AGV yapıları, hareket bileşenlerinin farklı kombinasyonlarını gerektirir.
| Şasi Tipi | Tipik Bileşenler | Ana Endişe |
| Diferansiyel Tahrik | 2 Tahrik Ünitesi, Kontrolcü, Döner Tekerlekler | Tekerlek Senkronizasyonu |
| Tek Direksiyonlu Tahrik | Direksiyon Modülü, Kontrolcü, Döner Tekerlekler | Dönüş Yarıçapı |
| Çift Direksiyonlu Tahrik | 2 Direksiyon Modülü, Çok Eksenli Kontrol | Direksiyon Senkronizasyonu |
| Dört Direksiyonlu Tahrik | 4 Direksiyon Modülü, Kontrolcü | Çok Eksenli Koordinasyon |
| AGV Forklift | Tahrik, Direksiyon ve Kaldırma Sistemleri | Yük Dengesi |
Diferansiyel tahrikli bir AGV, normalde sol ve sağ tahrik tekerlekleri arasındaki hız farkını ayarlayarak yön değiştirir. Yapısı nispeten basittir, ancak düz hat hassasiyeti tekerlek tutarlılığına, enkoder geri bildirimine, yük dağılımına ve kontrol ayarlarına bağlıdır.
Direksiyonlu tahrikli bir AGV, kontrol edilen bir hareket daha ekler: direksiyon açısı. Tek bir direksiyon tekerleği ile mimari nispeten basit kalabilir. İki veya dört direksiyon modülü ile senkronizasyon çok daha önemli hale gelir çünkü birden fazla çekiş ve direksiyon ekseni birlikte çalışmalıdır.
AGV forkliftlerde tahrik sistemi, kaldırma sistemiyle de birlikte çalışmalıdır. Bu durumda, bileşen seçimi sırasında aracın hareketi, direksiyon, yük dengesi ve kaldırma kontrolünün tamamı dikkate alınmalıdır.

Doğru AGV Bileşenleri Nasıl Seçilir?
Doğrulanması gereken ilk parametre, yalnızca taşınacak yük (payload) değil, toplam araç ağırlığıdır. Tahrik sistemi, yükü; şasi, batarya, iskelet, sensörler, elektronik aksam, kaldırma mekanizması ve diğer donanımlarla birlikte hareket ettirmelidir.
Hız, eğim, ivme ve tekerlek çapı; aracın gerçekte ne kadar torka ve motor gücüne ihtiyaç duyduğunu belirler. Yüksek redüksiyon oranı tekerlek torkunu artırabilir ancak maksimum hızı düşürebilir; daha düşük bir oran ise hızı artırabilir ancak mevcut torku azaltabilir.
Tekerlek çapı da bir ödünleşim (trade-off) yaratır. Daha büyük bir tekerlek daha iyi yerden yükseklik ve engel aşma kabiliyeti sağlayabilir, ancak aynı çekiş gücünü üretmek için genellikle daha fazla tork gerektirir.
Montaj alanı bir diğer pratik kısıtlamadır. Alçak profilli AGV'ler, geleneksel dikey ünite mevcut şasi yüksekliğine sığmayacağı için yatay bir direksiyon veya tahrik yapısına ihtiyaç duyabilir.
Kontrol sistemi aynı anda düşünülmelidir. Kontrolcü, servo sürücü, motor geri bildirimi ve enkoder, uyumlu haberleşme ve kontrol modlarına ihtiyaç duyar. Sadece aynı konnektöre veya CANopen arayüzüne sahip olmak tek başına yeterli değildir.
Uygulamada, en önemli seçim girdileri şunlardır:
Toplam Araç Ağırlığı + Yük Kapasitesi + Hız + Eğim + Tekerlek Çapı + Tahrik Konfigürasyonu + Montaj Alanı + Haberleşme Gereksinimleri
Bu parametreler, münferit AGV bileşenleri sipariş edilmeden önce tanımlanmalıdır.
Yaygın AGV Bileşeni Eşleştirme Sorunları
En yaygın hatalardan biri, motor gücünü sadece araç yüküne göre seçmektir. Yük önemlidir, ancak tekerlek çapı, dişli oranı, hız, eğim ve ivme dikkate alınmadan yapılan motor seçimi hatalı olabilir.
Bir diğer sorun, motor ve dişli kutusunun ayrı ayrı seçilmesidir. Bir motor yeterli nominal güce sahip olabilir ancak yanlış bir redüksiyon oranı, aşırı hıza veya yetersiz tekerlek torkuna yol açabilir.
Tekerlek yükü de genellikle küçümsenir. Tekerlek, yalnızca yükü değil, tüm araç ağırlığının bir kısmını taşımalıdır ve yük dağılımı tüm tekerleklere mükemmel şekilde eşit yayılmamış olabilir.
Haberleşme uyumluluğu, kontrol tarafında benzer sorunlar yaratabilir. Örneğin, iki cihaz da CANopen destekleyebilir ancak yine de farklı protokoller, komut formatları veya geri bildirim tanımları kullanıyor olabilirler.
Bu sorunlar, tasarım aşamasında, AGV prototipi monte edildikten sonra olduğundan çok daha kolay çözülebilir.
Standart mı Özel AGV Bileşenleri mi?
Standart ürünler birçok AGV projesi için, özellikle araç yaygın motor voltajları, tekerlek çapları, montaj boyutları ve yük aralıkları kullanıyorsa uygundur.
Özel AGV bileşenleri; düşük montaj yüksekliği, alışılmadık derecede yüksek yük kapasitesi, özel tekerlek çapı, farklı redüksiyon oranı, standart dışı montaj arayüzü, enkoder gereksinimleri veya kablo ve konnektör kısıtlamaları gibi şasinin belirli bir mühendislik kısıtlaması olduğunda daha kullanışlı hale gelir.
Özelleştirme, gerçek bir sistem sorununu çözmelidir.
Örneğin, alçak profilli bir şasi yatay bir tahrik yapısı gerektirebilirken, ağır hizmet tipi bir araç istenen torka ulaşmak için farklı bir dişli kutusu oranına veya tekerlek boyutuna ihtiyaç duyabilir.
AGV Bileşen Tedarikçisi Nasıl Seçilir?
İyi bir AGV bileşen tedarikçisi, bir ürün kataloğundan fazlasını sunmalıdır.
Yeni bir araç projesi için tedarikçi; motor gücü, dişli kutusu oranı, tekerlek çapı, direksiyon konfigürasyonu, kontrolcü haberleşmesi ve montaj alanının birbirini nasıl etkilediğini anlayabilmelidir.
Tedarikçinin, prototip üretimi başlamadan önce tahrik ünitelerinin şasi tasarımına dahil edilebilmesi için projenin erken aşamalarında 2D veya 3D çizimler sağlayabilmesi de faydalıdır.
Birkaç hareket bileşeni birlikte satın alındığında, sistem eşleştirmesi daha da önemli hale gelir. Dişli kutusu ve tekerlek dikkate alınmadan önerilen bir motor, daha sonra entegrasyon sorunları yaratabilir. Aynı durum, servo sürücü ve enkoder ile kontrol edilmemiş bir kontrolcü için de geçerlidir.
Proje farklı tekerlek boyutları, redüksiyon oranları, montaj arayüzleri veya entegre tahrik modülleri gerektirdiğinde, bir AGV bileşen üreticisi özellikle faydalı olabilir.
Basit bir yedek parça için bir distribütör yeterli olabilir. Yeni bir AGV tasarımı için mühendislik ve eşleştirme desteği genellikle daha değerlidir.
AGV Bileşenleri İsterken Ne Göndermelisiniz?
Temel araç bilgileri mevcut olduğunda bir tedarikçi, bileşenleri çok daha doğru bir şekilde önerebilir.
Sadece katalog istemek yerine; şasi çiziminizi toplam araç ağırlığı, taşıma kapasitesi, gerekli hız, maksimum eğim, tekerlek veya yerden yükseklik gereksinimleri, kurulum alanı, tahrik tekerleği sayısı, direksiyon konfigürasyonu, motor voltajı, enkoder tipi, iletişim protokolü ve beklenen adet bilgileriyle birlikte iletin.
Bu bilgilerle, eksiksiz hareket zinciri birlikte gözden geçirilebilir:
Kontrolcü → Servo sürücü → Motor → Redüktör → Tahrik tekerleği
Bu, kağıt üzerinde uygun görünen ancak eksiksiz bir sistem olarak iyi performans göstermeyen münferit parçaları seçme riskini azaltır.
HKT ROBOT AGV Bileşenleri ve Tahrik Sistemi Desteği
HKT ROBOT, AGV ve AMR tahrik ve hareket sistemlerine odaklanmıştır. Ürün yelpazemiz; AGV kontrolcüleri, servo sürücüler, servo motorlar, planet redüktörler, direksiyonlu tahrik tekerlekleri, diferansiyel tahrik üniteleri, tahrik tekerlekleri, sarhoş tekerlekler ve kaldırma bileşenlerini içerir.
Her bir bileşeni ayrı ayrı seçmek yerine, hareket sistemini gerçek araç gereksinimlerine göre gözden geçirebiliriz.
Taşıma kapasitesi ve toplam ağırlık, tekerlek yükünün ve gerekli tahrik kuvvetinin belirlenmesine yardımcı olur. Hız ve eğim, motor gücünü ve redüktör oranını etkiler. Şasi düzeni; diferansiyel tahrik, tekli direksiyon, çiftli direksiyon veya başka bir konfigürasyonun daha uygun olup olmadığını belirler. Kurulum alanı tahrik modülü yapısını etkilerken, kontrolcü, servo sürücü, enkoder ve iletişim gereksinimlerinin birbiriyle eşleştirilmesi gerekir.
Yeni bir AGV veya AMR inşa etmek için AGV bileşenlerine mi ihtiyacınız var? Şasi çiziminizi, araç ağırlığınızı, taşıma kapasitenizi, gerekli hızınızı, eğim değerinizi ve tahrik konfigürasyonunuzu bize gönderin. HKT ROBOT size yardımcı olmaya her zaman hazırdır.
AGV Bileşenleri SSS
Ana AGV Bileşenleri Nelerdir?
Ana AGV bileşenleri; kontrolcü, servo sürücü, motor, redüktör, tahrik tekerleği, direksiyon sistemi, enkoder, sarhoş tekerlek, batarya, navigasyon sensörleri, güvenlik cihazları ve yük taşıma mekanizmalarını içerir.
AGV Bileşenlerini Nasıl Seçerim?
Toplam ağırlık, taşıma kapasitesi, hız, eğim, tekerlek çapı, şasi düzeni, kurulum alanı, enkoder ve iletişim protokolü dahil olmak üzere aracın tüm gereksinimlerinden başlayın. Ardından kontrolcü, sürücü, motor, redüktör ve tekerleği tek bir sistem olarak eşleştirin.
AGV Bileşenleri Ayrı Olarak Satın Alınabilir mi?
Evet. Motorlar, kontrolcüler, servo sürücüler, redüktörler, direksiyonlu tahrik tekerlekleri, diferansiyel tahrik üniteleri, sarhoş tekerlekler ve diğer bileşenler ayrı ayrı satın alınabilir, ancak öncelikle mekanik ve elektriksel uyumluluklarının onaylanması gerekir.
Paylaşmak:
Farklı AGV ve AMR Sürüş Sistemleri İçin AGV Kontrolcüsü Nasıl Seçilir
AGV Tahrik Tekeri Seçim Rehberi: Yük, Tork, Aşınma Direnci ve Zemin Koşulları Nihai Performansı Nasıl Etkiler?