

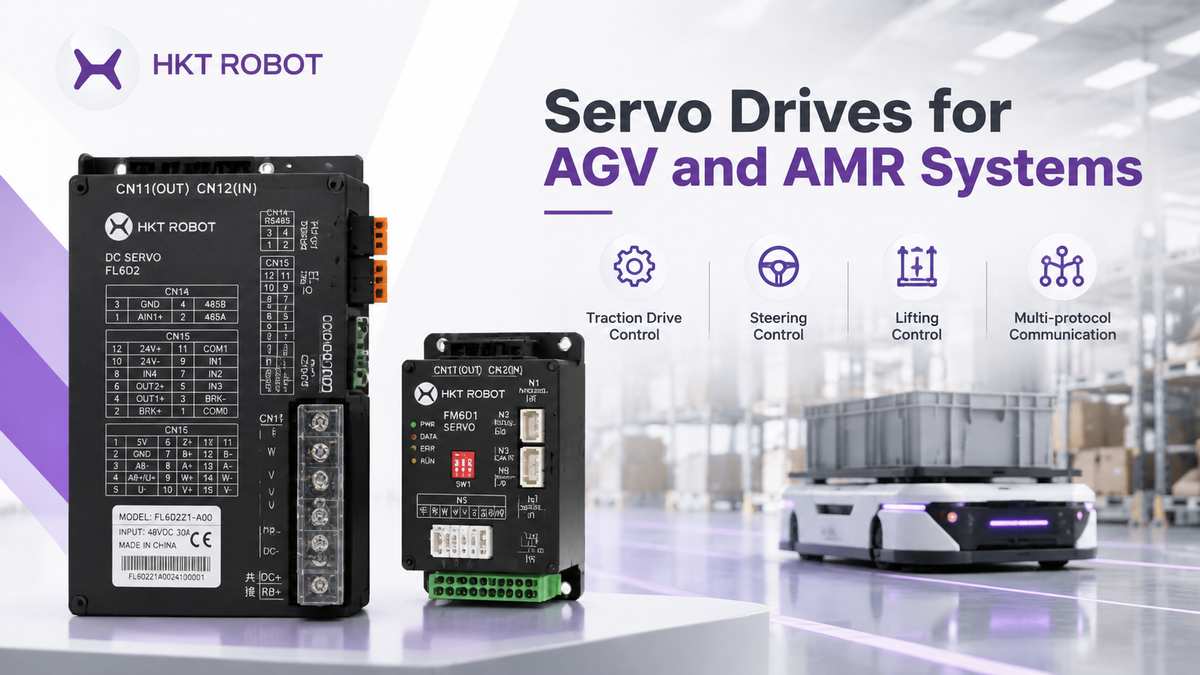
Bir AGV ağır bir yükü taşıyabilir, dar bir koridordan dönebilir, bir iş istasyonunda durabilir ve günde yüzlerce kez yeniden hareket edebilir. Bu hareketlerin arkasında komutlara sorunsuz ve güvenilir bir şekilde yanıt vermesi gereken bir tahrik sistemi bulunur.
Ancak durum şudur: her AGV veya AMR servo sürücülerini aynı şekilde kullanmaz. İki tahrik tekerleğine sahip bir depo robotunun hareket gereksinimleri, bir direksiyon sistemine sahip forklift AGV'den veya bir kaldırma mekanizmasına sahip düşük profilli AMR'den farklıdır.
Doğru servo sürücüyü seçmek işin yalnızca bir parçasıdır. Mühendislerin ayrıca sürücünün tam hareket sistemi içinde nasıl çalıştığını, motor ve denetleyicinin nasıl etkileşime girdiğini ve hangi yapılandırmanın araç için mantıklı olduğunu anlaması gerekir.
Bu rehber, servo sürücülerin AGV ve AMR sistemlerindeki rolüne, temel uygulamalarına ve yaygın sürücü yapılandırmaları arasındaki farklara bakar.

1. Bir Servo Sürücü AGV veya AMR'de Ne Yapar?
Servo sürücü, bir servo motorun hareketini kontrol eden elektronik ünitedir. Araç denetleyicisinden komutlar alır, motora sağlanan elektriksel gücü düzenler ve motorun istenen hızı, konumu veya torku takip etmesine yardımcı olmak için geri bildirim kullanır.
Bunu, aracın hareket komutları ile motorun gerçek hareketi arasındaki bağlantı olarak düşünebilirsiniz.
Araç denetleyicisi, navigasyon, yol planlama ve diğer sistem girdilerine dayanarak AGV'nin nasıl hareket etmesi gerektiğini belirler. Servo sürücü, bu komutları yerine getirmek için gereken motor seviyesindeki kontrolü gerçekleştirir.
Örneğin, bir AMR bir iş istasyonuna yaklaştığında, denetleyici kademeli bir hız azaltması talep edebilir. Servo sürücü, o komutu takip etmek için motor çıkışını ayarlar. Kodlayıcı geri bildirimi, sürücünün gerçek motor hareketini izlemesine ve kontrol döngüsü içinde sapmaları düzeltmesine olanak tanır.
Sürücü ayrıca çalışma koşullarını izleyebilir ve arızaları araç denetleyicisine bildirebilir.
Bu önemlidir çünkü AGV'ler nadiren tek bir sabit yük veya hareket profili altında çalışır. Yükler değişir, tekerlekler farklı zemin koşullarıyla karşılaşır ve araç defalarca hızlanır ve yavaşlar. Sürücü, bu değişen taleplere çalışma sınırları içinde yanıt vermelidir.
2. Servo Sürücüler AGV ve AMR Sistemlerinde Nerede Kullanılır?
Servo sürücüler genellikle mobil robotların ana hareket işlevlerinde kullanılır. Rolleri, araç mimarisine ve her motora bağlı mekanik bileşenlere bağlıdır.
Çekiş ve Diferansiyel Sürüş
Diferansiyel sürüşlü bir AGV'de, sol ve sağ tahrik tekerlekleri bağımsız olarak çalıştırılır. Araç, hızlarını koordine ederek düz hareket eder ve her tekerleğin bağıl hızını değiştirerek döner.
Her çekiş motorunun uygun bir kontrol kanalına ihtiyacı vardır. Servo sürücüler, araç hızlanırken, farklı yükler taşırken veya eğri bir yolu takip ederken tekerlek hızı ve torkunu düzenlemeye yardımcı olur.
Depo AMR'leri için bu düzenleme nispeten basit bir mekanik tasarım sunar. Ancak iki tarafın hala birlikte çalışması gerekir. Tekerlek çapı, çekiş veya motor tepkisindeki farklılıklar aracın hareketini etkileyebilir.
Direksiyon Sürüş Sistemleri
Bir direksiyon sürüş modülü, tekerlek itkisini bir direksiyon mekanizmasıyla birleştirir. Tasarıma bağlı olarak, ayrı çekiş ve direksiyon motorları içerebilir.
Çekiş motoru tekerlek dönüşünü kontrol ederken, direksiyon motoru tekerleğin açısını değiştirir. Denetleyici, istenen araç yönünü elde etmek için bu hareketleri koordine eder.
Bu yapılandırma, bir AGV'nin dar koridorlarda manevra yapması, yüklerle farklı yönlerden yaklaşması veya yalnızca diferansiyel sürüşle yönetilmesi zor olan yolları takip etmesi gerektiğinde kullanışlıdır.
Bu sistemler için servo sürücü performansı denklemin yalnızca bir parçasıdır. Direksiyon geri bildirimi, mekanik boşluk, kalibrasyon ve çekiş ile direksiyon eksenleri arasındaki koordinasyon da araç davranışını etkiler.
Kaldırma ve Yük İşleme
Bazı AMR'ler bir rafı yükselten veya bir yükü transfer eden bir kaldırma platformuna sahiptir. Diğerleri motorlu silindirler, döner platformlar veya ek konumlandırma mekanizmaları kullanır.
Bu işlevler servo motorları kullandığında, ilgili sürücü kanalları hareket kontrol sisteminin bir parçası haline gelir.
Çekiş sistemi aracı bir iş istasyonuna götürebilirken, ayrı bir eksen kaldırma işlemini kontrol eder. Denetleyici, aracın ve taşıdığı yükün planlandığı gibi hareket etmesi için bu iki işlevi koordine etmelidir.
Kaldırma mekanizması bir çekiş tekerleğinden farklı gereksinimlere de sahiptir. Tasarımına bağlı olarak, konum geri bildirimi, bir tutma freni veya desteklenmeyen bir yükün hareket etmesini önlemek için ek önlemlere ihtiyaç duyabilir.
Araç hareketi için iyi çalışan bir sürücü yapılandırmasının her yardımcı eksen için uygun olduğu otomatik olarak varsayılmamalıdır.
3. AGV'ler ve AMR'ler İçin Yaygın Servo Sürücü Yapılandırmaları
Her mobil robota uyan tek bir yapılandırma yoktur. Seçim, kontrol edilen eksen sayısı, mevcut şasi alanına, kablolama gereksinimlerine ve aracın nasıl bakımının yapılacağına bağlıdır.
Üç yaygın yaklaşım değerlendirmeye değerdir.
Ayrı Servo Motor ve Servo Sürücü
Geleneksel bir düzenlemede, servo motor ve servo sürücü ayrı bileşenlerdir. Motor mekanik olarak dişli kutusuna veya tahrik tekerleğine bağlanırken, sürücü şasinin başka bir yerine monte edilir.
Bu kurulum, mühendislere motor ve sürücü seçerken esneklik sağlar. Ayrıca bireysel bileşenlere erişmeyi veya onları değiştirmeyi kolaylaştırabilir.
Bunun bedeli kablolamadır. Motor güç kabloları, geri bildirim kabloları ve sürücü bağlantıları aracın içinden geçirilmelidir. Kompakt bir AMR'de sürücüler için yeterli alan bulmak ve kabloları düzenli tutmak önemli bir çaba gerektirebilir.
Uygulamanın esnek bileşen seçiminden ve sürücü elektroniğine doğrudan erişimden yararlanması durumunda ayrı bileşenler hala pratik bir seçimdir.
Entegre Servo Motor-Sürücü Çözümleri
Entegre servo motor-sürücü, motoru ve sürücü elektroniğini tek bir montajda birleştirir. Tasarıma bağlı olarak bu, harici kablolamayı azaltabilir ve şasinin başka bir yerine ayrı bir sürücü ünitesi monte etme ihtiyacını ortadan kaldırabilir.
Düşük profilli AMR'ler için bu, paketlemeyi kolaylaştırabilir. Ayrıca kurulması ve bakımının yapılması gereken harici bağlantı sayısını da azaltabilir.
Ancak entegrasyon her durumda otomatik olarak daha iyi değildir. Tam montajın hala yeterli termal yönetime, uygun bir montaj alanına ve konnektörlerine kolay erişime ihtiyacı vardır.
Bunu, daha iyi bir hareket performansının garantisi olmaktan ziyade bir paketleme kararı olarak düşünün. Hem entegre hem de ayrı sistemler, uygulama için uygun şekilde tasarlandığında uygun kontrol performansı sunabilir.
Çok Eksenli Servo Sürücü Sistemleri
Donanım gerekli yapılandırmayı desteklediği sürece, çok eksenli bir sürücü tek bir fiziksel birimdeki bağımsız sürücü kanalları aracılığıyla birden fazla motoru kontrol edebilir.
Bu, ayrı sürücü ünitelerinin sayısını azaltabilir ve kurulumu basitleştirebilir. Aynı araca uyumlu birkaç motor ekseni yüklendiğinde yararlı olabilir.
Önemli ayrım, birden fazla motorun hala uygulamanın gerektirdiği kontrol işlevine ihtiyaç duymasıdır. Standart tek eksenli bir sürücünün iki motoru bağımsız olarak kontrol edebileceği varsayılmamalıdır.
Çok eksenli bir düzeni benimsemeden önce mevcut kanalları, motor uyumluluğunu, geri bildirim arayüzlerini ve denetleyici gereksinimlerini doğrulayın.
4. Sürücü Yapılandırması Araç Tasarımıyla Nasıl Değişir
Aşağıdaki örnekler farklı AGV mimarilerinin hareket sistemini nasıl etkilediğini göstermektedir.
| AGV veya AMR Uygulaması | Tipik Hareket Yapılandırması | Ana Husus |
| Depo diferansiyel sürüşlü AMR | Bağımsız olarak kontrol edilen iki çekiş ekseni | Koordine edilmiş tekerlek hızı ve pürüzsüz hızlanma |
| İki modüllü direksiyon sürüşlü AGV | Tasarımına bağlı olarak her modül için ayrı çekiş ve direksiyon eksenleri | Direksiyon açısı kontrolü ve koordinasyonu |
| Düşük profilli kaldırma AMR'si | Çekiş eksenleri artı bir veya daha fazla kaldırma ekseni | Seyir ve kaldırma arasındaki koordinasyon |
| Forklift AGV'si | Çekiş, direksiyon ve potansiyel olarak kaldırma veya direk ile ilgili eksenler | Yük işleme, frenleme ve hareket koordinasyonu |
| Çok yönlü mobil platform | Bağımsız olarak kontrol edilen birden fazla tekerlek veya direksiyon ekseni | Senkronizasyon ve kontrol mimarisi |
Bunlar sabit donanım özellikleri değil, tipik örneklerdir. Bazı modüller sürücü elektroniğini entegre eder ve bazı sistemler yardımcı işlevler için farklı motor kontrol teknolojileri kullanır.
Anahtar, gerçek mekanik mimariyle başlamaktır. Hangi hareketlerin bağımsız kontrol gerektirdiğini belirleyin, ardından ilgili sürücü kanallarının nasıl uygulanacağını kararlaştırın.
Daha fazla tekerleğe sahip bir araç her zaman daha fazla servo sürücüye ihtiyaç duymaz. Örneğin, pasif tekerleklerin normalde motor kontrolüne ihtiyacı yoktur.
5. Servo Sürücünün Kendisi Dışında Neler Önemlidir?
Bir servo sürücü tek başına çalışmaz. Performansı, motor, mekanik iletim, denetleyici, güç kaynağı ve aracın geri kalanıyla ne kadar iyi çalıştığına bağlıdır.
Birkaç entegrasyon sorunu dikkate değerdir.
Motor ve dişli kutusu uyumluluğu
Motor tork ve hız sağlar, dişli kutusu ise motor hızı ile çıkış torku arasındaki ilişkiyi değiştirir. Mekanik iletim uygulama için uygun değilse, sürücü elektriksel özellikleri yeterli görünse bile gerekli araç hareketini sağlamakta zorlanabilir.
Denetleyici iletişimi
Araç denetleyicisi ve servo sürücü uyumlu bir iletişim arayüzüne ve kontrol yapılandırmasına ihtiyaç duyar. CANopen ve EtherCAT, hareket kontrol sistemlerinde kullanılan arayüzlere örnektir, ancak uygun seçim denetleyiciye, gerekli güncelleme hızına ve uygulama mimarisine bağlıdır.
Yalnızca protokol adını eşleştirmek yeterli değildir. Cihaz profilleri, yapılandırma parametreleri ve arıza yönetimi de kontrol edilmelidir.
Güç kaynağı ve frenleme
AGV'ler genellikle pil gücünde DC sistemleri kullanır. Yavaşlama sırasında motor enerjiyi DC baraya geri verebilir. Sisteme bağlı olarak bu enerji pil tarafından kabul edilebilir veya dağıtılması için başka bir yönteme ihtiyaç duyulabilir.
Bu nedenle sürücü, pil ve frenleme düzeni aracın çalışma koşullarıyla uyumlu olmalıdır.
Termal ve kurulum koşulları
Kompakt bir şasiye monte edilen sürücü, açık bir test tezgahında test edilen sürücüden daha az hava akışına sahip olabilir. Ortam sıcaklığı, montaj koşulları, titreşim ve çalışma döngüsü çalışmayı etkileyebilir.
Bu faktörler araç test edilmeye başlanana kadar bırakılmak yerine sistem tasarım aşamasında dikkate alınmalıdır.
6. Servo Sürücülerin AGV'lere Entegre Edilmesinde Yaygın Sorunlar
Bazı hareket sorunları sürücünün kendisinden kaynaklanır. Diğerleri sürücü ile daha geniş sistem arasındaki uyumsuzluklardan kaynaklanır.
Örneğin, hızlanırken sarsılan bir AGV'de uygun olmayan hareket ayarları olabilir, ancak temel neden mekanik boşluk, aşırı yük veya eksenler arasındaki kötü koordinasyon da olabilir.
Konumlandırma doğruluğunu kaybeden bir araçta kodlayıcı sorunu olabilir, ancak tekerlek kayması, tekerlek aşınması ve direksiyon kalibrasyonu da benzer belirtiler üretebilir.
İletişim arızaları da aynı özeni gerektirir. Tutarlı yanıt vermeyen bir sürücüde yanlış ağ ayarları, uyumsuz iletişim yapılandırması veya kablolama sorunu olabilir.
Pratik ders basittir: motorda bir hareket sorunu ortaya çıkıyor diye servo sürücüyü hemen değiştirmeyin. Donanımı değiştirmeden önce tüm sistemi kontrol edin ve asıl nedeni tespit edin.
Yeni bir araç için temsili koşullar altında test etmek de faydalıdır. Yük altında performans, tekrarlanan frenleme ve gerçekçi bir çalışma döngüsüyle tüm tahrik sisteminin beklendiği gibi çalışacağını yalnızca yuksüz tezgah testleriyle teyit edemezsiniz.
7. HKT ROBOT: AGV ve AMR Hareket Kontrol Çözümleri
2013 yılında kurulan HKT ROBOT, AGV'ler, AMR'ler ve endüstriyel mobil robotlar için hareket kontrol teknolojisi ve ürünlerine odaklanmaktadır. Şirket, elektrik otomasyonunda kapsamlı deneyime sahip mühendisler tarafından kurulmuş ve kendi hareket kontrol teknolojisi platformunu geliştirmiştir.
Ürün yelpazemiz AGV servo motorlarını, servo sürücüleri, entegre servo motor-sürücü çözümlerini, yönlendirme tahrik tekerleklerini, diferansiyel tahrik ünitelerini, planet redüktörleri, kontrolörleri ve kaldırma modüllerini içerir.
HKT ROBOT olarak, bir servo sürücünün daha büyük bir hareket sisteminin yalnızca bir parçası olduğunu biliyoruz. Diferansiyel tahrikli bir AMR, yönlendirme tahrikli bir AGV ve kaldırma mekanizmalı alçak profilli bir robotun farklı mekanik ve kontrol gereksinimleri vardır.
Hareket bileşenleri yelpazemiz, mühendislik ekiplerinin her bir bileşeni ayrı bir satın alma olarak ele almak yerine tahrik, motor, aktarma ve tekerlek düzenini birlikte değerlendirmesine olanak tanır.
Yeni bir AGV veya AMR mi geliştiriyorsunuz ya da mevcut bir platform için hareket bileşenleri mi arıyorsunuz? Araç mimarinizi, motor özelliklerinizi ve uygulama gereksinimlerinizi HKT ROBOT ile paylaşın. Ekibimiz, projeniz için uygun servo sürücü ve hareket sistemi çözümlerini değerlendirmenize yardımcı olabilir.
Servo Sürücü Çözümlerimizi inceleyin veya gereksinimlerinizi görüşmek için ekibimizle iletişime geçin.
AGV Servo Sürücüleri Hakkında Sıkça Sorulan Sorular
1. Bir AGV farklı üreticilerin servo sürücülerini kullanabilir mi?
Evet, motorlar, geri bildirim cihazları, iletişim arayüzleri ve kontrol gereksinimleri uyumlu olduğu sürece kullanabilir. Ancak, farklı üreticilerin ürünlerini karıştırmak entegrasyon ve arıza giderme işini artırabilir. Bileşenleri bir araya getirmeden önce kontrolörün her bir sürücüyü desteklediğini ve gerekli kontrol işlevlerinin mevcut olduğunu teyit edin.
2. Bir servo sürücü hem çekiş hem de yönlendirme için kullanılabilir mi?
Bir servo sürücü, özellikleri ve kontrol yetenekleri motora ve uygulamaya uygunsa her iki işlev için de kullanılabilir. Ancak, çekiş ve yönlendirme motorları genellikle farklı çalışma gereksinimlerine sahiptir. Ayrı çekiş ve yönlendirme motorlarına sahip bir sistem, uygun bağımsız kontrol kanallarına ihtiyaç duyar.
3. AGV servo sürücüleri güvenlik işlevlerini desteklemeli mi?
Bu, aracın risk değerlendirmesine ve güvenlik mimarisine bağlıdır. Sıradan hareket kontrol işlevleri, acil durdurma veya personel koruması için gereken güvenlik işlevlerini otomatik olarak sağlamaz. Tam araç, gerektiği durumlarda uygun güvenlik dereceli bileşenler ve doğrulanmış bir güvenlik tasarımı kullanmalıdır.
4. Bir AGV hizmete girmeden önce servo sürücüler nasıl test edilmelidir?
Testler, hedeflenen çalışma koşullarını yansıtmalıdır. Bu; temsili yüklerle hareket, ivmelenme ve yavaşlama, dönme, tekrarlanan duruşlar, termal davranış, iletişim hataları ve kurtarma prosedürlerini içerebilir. Tam test planı, aracın tasarımına ve güvenlik gereksinimlerine bağlıdır.
5. Entegre bir servo motor-sürücü, kompakt bir AMR için her zaman en iyi seçim midir?
Her zaman değil. Entegrasyon, kurulum alanından tasarruf sağlayabilir ve harici kablolamayı azaltabilir; ancak termal yönetim, bakım erişimi, mevcut ürün derecelendirmeleri ve değiştirme stratejisi hala önemlidir. Entegre ve ayrı bileşenler arasında karar vermeden önce tüm sistem gereksinimlerini karşılaştırın.
Paylaşmak:
AGV için En İyi Tekerlek Malzemesi: PU vs Kauçuk vs Naylon