

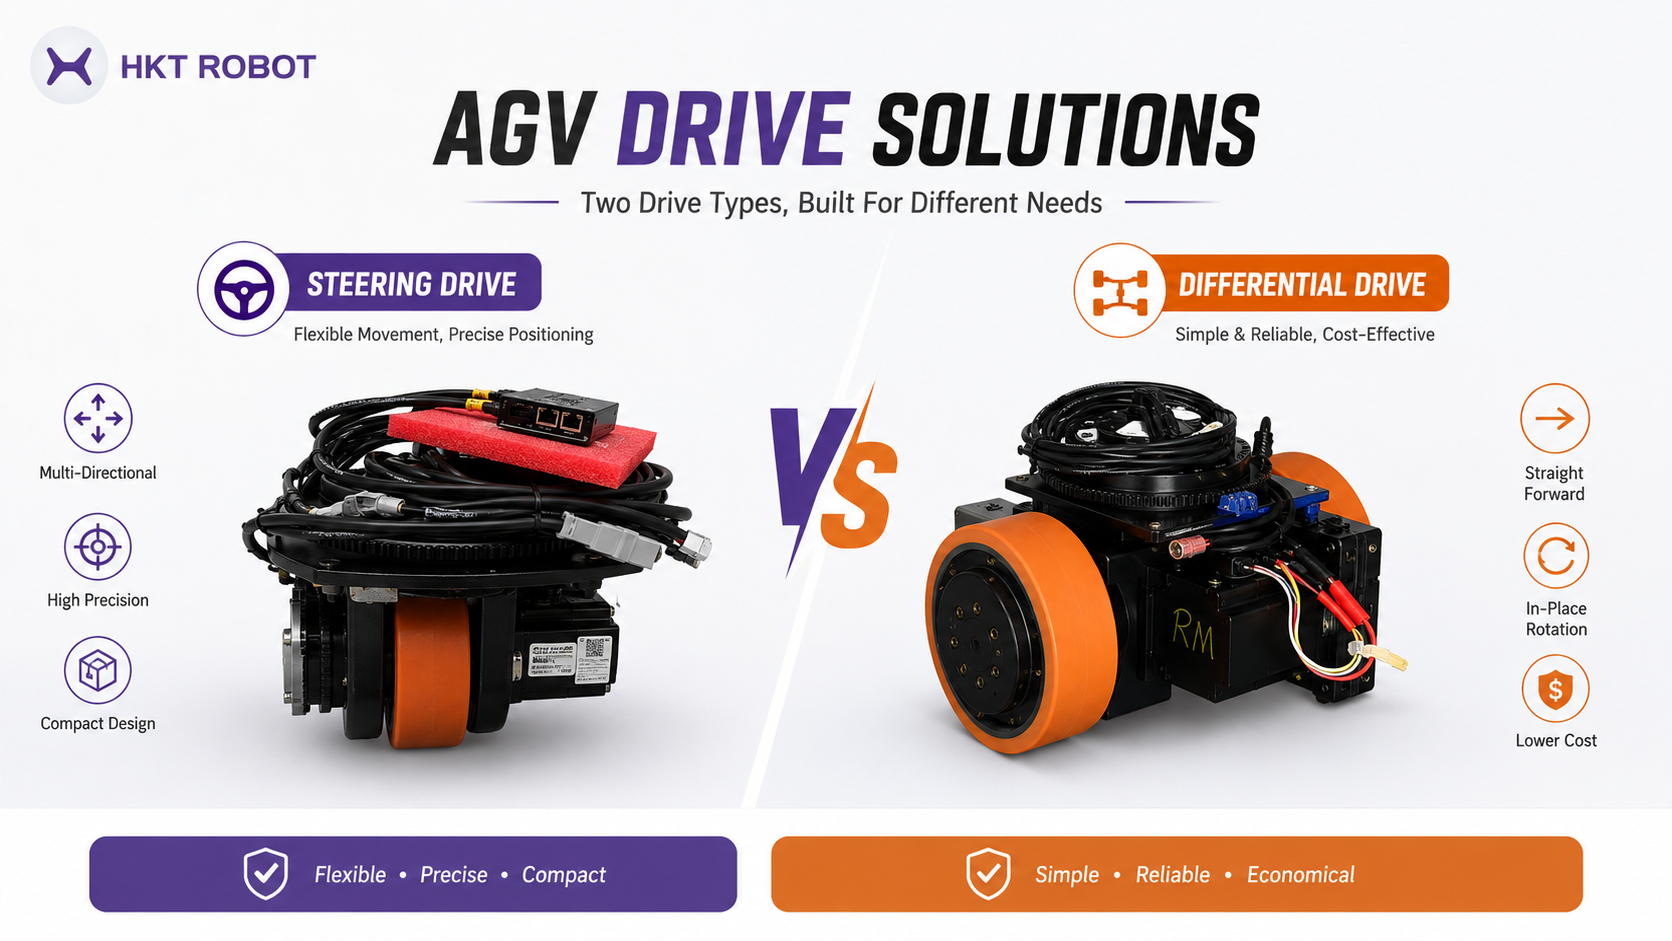
En el diseño de AGV y AMR, el método de tracción afecta directamente la movilidad del vehículo, la estructura del chasis, la complejidad del control y el costo del proyecto. La tracción direccional (steering drive) para AGV y la tracción diferencial son dos opciones ampliamente utilizadas. La elección no es simplemente entre "mejor rendimiento" y "menor costo". Cada sistema se adapta a diferentes requisitos de movimiento y condiciones de trabajo.
Esta publicación compara sus principios de funcionamiento, diferencias clave de rendimiento, aplicaciones típicas y factores de selección para ayudarle a elegir el sistema de tracción del chasis para su AGV/AMR.
1. Cómo funcionan los dos sistemas de tracción
1.1 Tracción direccional para AGV: tracción y dirección en un mismo módulo
Una rueda de tracción direccional para AGV suele combinar un motor de tracción, un motor de dirección, una caja de cambios, una rueda motriz y un codificador de dirección en un módulo compacto. El controlador ajusta tanto la velocidad de la rueda como el ángulo de dirección de acuerdo con la dirección y la velocidad requeridas del vehículo.
El movimiento disponible depende del número y la disposición de las unidades de tracción direccional del AGV. Una sola rueda de tracción direccional con ruedas pivotantes (casters) puede manejar el movimiento normal hacia adelante y los giros. Dos unidades de tracción direccional proporcionan una mayor tracción y un mejor control de la trayectoria. Con un control coordinado, los sistemas de tres o cuatro ruedas también pueden permitir el movimiento lateral, el desplazamiento diagonal y el movimiento de lado a lado manteniendo la orientación del chasis sin cambios.
La principal ventaja de un módulo de rueda direccional para AGV es que puede cambiar activamente la dirección de rodadura de la rueda. Esto facilita el posicionamiento del vehículo en espacios estrechos y alrededor de estaciones de trabajo complejas.

1.2 Tracción diferencial: dirección mediante diferencia de velocidad de ruedas
Un chasis de tracción diferencial utiliza normalmente dos ruedas motrices y una o más ruedas de apoyo pasivas.
Cuando ambas ruedas de tracción diferencial giran a la misma velocidad, el vehículo se desplaza en línea recta. Cuando sus velocidades son diferentes, el vehículo gira. Cuando las ruedas giran a la misma velocidad en direcciones opuestas, el chasis puede rotar sobre su propio eje.
Debido a que no requiere un mecanismo de dirección separado, un sistema de tracción diferencial tiene una estructura mecánica y un método de control más simples. Los codificadores de rueda proporcionan retroalimentación de velocidad, mientras que la IMU, el LiDAR, la visión u otros sensores de navegación ayudan a corregir la posición y la dirección del vehículo.
La tracción diferencial se utiliza comúnmente para el transporte en almacenes, robots de entrega y plataformas móviles estándar que necesitan principalmente desplazamiento lineal, giros y rotación en el sitio.

2. Comparación de rendimiento clave entre tracción direccional y tracción diferencial
| Comparación | Tracción direccional para AGV | Tracción diferencial para AGV |
| Método de dirección | Controla tanto la velocidad de rueda como el ángulo de dirección | Gira cambiando la velocidad de las ruedas izquierda y derecha |
| Movimiento lateral | Disponible con disposiciones de múltiples ruedas adecuadas | No disponible con un chasis diferencial estándar |
| Flexibilidad de trayectoria | Mejor adaptada a rutas complejas y acoplamiento multidireccional | Bien adaptada a rutas regulares y fijas |
| Espacio de instalación | Requiere espacio para mecanismos de tracción y dirección | Generalmente más fácil de usar en un chasis de bajo perfil |
| Sistema de control | Más complejo, especialmente con varios módulos de dirección | Más simple y fácil de desarrollar |
| Costo del sistema | Generalmente más alto debido a motores, codificadores y controladores adicionales | Generalmente más bajo con menos componentes |
| Mantenimiento | Se puede reemplazar el módulo completo, seguido de calibración de dirección | Las ruedas motrices, motorreductores y ruedas pivotantes a menudo se reparan por separado |
| Uso típico | Espacios estrechos, acoplamiento lateral, cargas pesadas y producción flexible | Almacenamiento, entrega, rutas fijas y proyectos de alto volumen |
3. Tracción direccional vs. tracción diferencial: principales diferencias técnicas
3.1 Control de movimiento y posicionamiento
Una tracción direccional controla la velocidad de la rueda y el ángulo de dirección al mismo tiempo. Esto proporciona mayor flexibilidad al seguir curvas, realizar correcciones laterales o acoplarse desde diferentes direcciones.
Su rendimiento de posicionamiento puede verse afectado por el error del punto cero de la dirección, la holgura de la caja de cambios, la deformación de los neumáticos, la precisión de la instalación y la sincronización entre múltiples unidades de dirección.
Una tracción diferencial cambia la dirección a través de la diferencia de velocidad entre las ruedas izquierda y derecha. Su movimiento es más sensible a las diferencias en el diámetro de las ruedas, configuraciones de distancia entre ejes, desgaste de los neumáticos y fricción del suelo. El desgaste desigual de los neumáticos o el deslizamiento de las ruedas durante el giro pueden causar errores de odometría.
Para ambos sistemas, la precisión final de posicionamiento también depende de la rigidez del chasis, la calibración de parámetros y el sistema de navegación.
3.2 Estructura y mantenimiento
Una tracción direccional combina los mecanismos de tracción y dirección en una unidad compacta. Esto reduce los enlaces externos, pero el diagnóstico de fallas, la calibración de la dirección y los costos de repuestos suelen ser más altos.
Una unidad de tracción direccional para AGV modular puede reemplazarse como un conjunto completo para reducir el tiempo de inactividad. Tras el reemplazo, normalmente es necesario verificar la posición cero de la dirección y los parámetros de control.
La tracción diferencial utiliza menos componentes. Las ruedas motrices, los motorreductores y las ruedas pivotantes de apoyo a menudo se pueden inspeccionar o reemplazar por separado, lo que facilita el mantenimiento en el sitio y la gestión de repuestos.
3.3 Desgaste y vida útil
El desgaste en una tracción direccional se ve afectado principalmente por la carga, la frecuencia de dirección y la sincronización entre los módulos de tracción.
Un chasis diferencial puede generar fricción lateral en los neumáticos durante giros cerrados o rotación en el sitio. Esto suele ser más notable en chasis con dirección deslizante (skid-steer) de cuatro o seis ruedas.
La vida útil real de cualquier sistema depende del par de salida, la frecuencia de arranque/parada, las condiciones del piso, el tiempo de funcionamiento diario y el margen de seguridad utilizado durante la selección.
4. Guía de aplicación y selección
El sistema de tracción adecuado debe seleccionarse de acuerdo con los movimientos que el vehículo debe realizar, no solo según la industria.
La tracción direccional suele ser la mejor opción cuando el AGV o AMR necesita movimiento lateral, ajuste diagonal, acoplamiento multidireccional o posicionamiento flexible en un espacio estrecho.
La tracción diferencial suele ser más económica cuando el vehículo sigue rutas fijas y solo necesita movimiento en línea recta, giros normales y rotación en el sitio. También es adecuada para proyectos sensibles a la altura del chasis, tiempo de desarrollo y costo del sistema.
4.1 Transporte automotriz y de carga pesada
Para motores, ejes, moldes y herramientas grandes, los sistemas de dos o cuatro ruedas directrices son útiles cuando el vehículo debe entrar a una estación de trabajo desde el lado o cambiar de dirección con frecuencia.
Una tracción diferencial de servicio pesado también puede funcionar bien cuando la ruta es fija y hay suficiente espacio de giro disponible.
4.2 Almacenamiento y logística
La tracción diferencial es ampliamente utilizada para el manejo de estanterías y transporte en almacenes porque las rutas suelen ser regulares y las flotas grandes requieren un mantenimiento simple.
Cuando el vehículo debe acoplarse lateralmente, entrar a un rack desde el lado o reducir las maniobras de retroceso, un sistema de tracción direccional para AGV ofrece una mejor flexibilidad.
4.3 Líneas de fabricación flexible
En la producción de equipos electrónicos, semiconductores y médicos, las máquinas a menudo se colocan muy juntas y las direcciones de acoplamiento pueden variar. Un chasis con múltiples ruedas directrices puede facilitar el posicionamiento y los cambios de ruta.
Para estaciones de trabajo fijas y rutas regulares, la tracción diferencial puede proporcionar una solución práctica.
En general, los factores principales de selección son el movimiento lateral, la carga del vehículo, el ancho del pasillo, la altura del chasis, el diseño de la ruta y las condiciones de mantenimiento.
5. HKT ROBOT: Su proveedor confiable de tracción para AGV
Desde 2013, HKT ROBOT se ha centrado en el desarrollo, producción y suministro de sistemas de tracción para AGV y AMR y sus componentes principales. Nuestros productos principales incluyen ruedas de tracción direccional para AGV, ruedas de tracción diferencial, servomotores, controladores y reductores, disponibles para diferentes cargas útiles, alturas de chasis, diámetros de rueda e interfaces de comunicación.
Con ingeniería propia, calidad de producto estable y soporte técnico rápido, HKT ROBOT proporciona soluciones de tracción para fabricantes de robots móviles e integradores de automatización en todo el mundo.
Para la selección del chasis de su AGV, envíenos el peso total del vehículo, la carga útil máxima, la velocidad objetivo, el diámetro de la rueda, el método de giro, el espacio de instalación y los requisitos de la interfaz de control. Nuestro equipo le ayudará a seleccionar una solución de tracción adecuada.
Compartir:
Rueda diferencial para AGV personalizado: especificaciones, MOQ y tiempo de entrega explicados
Unidades de tracción de bajo perfil para AGV/AMR destinados a robots de elevación de estanterías y transporte por debajo